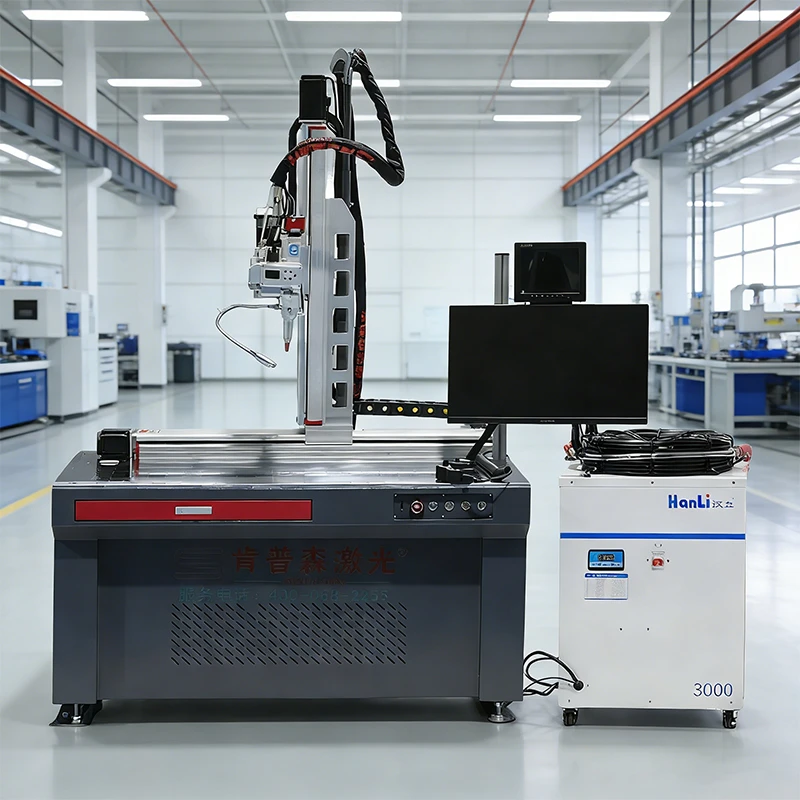
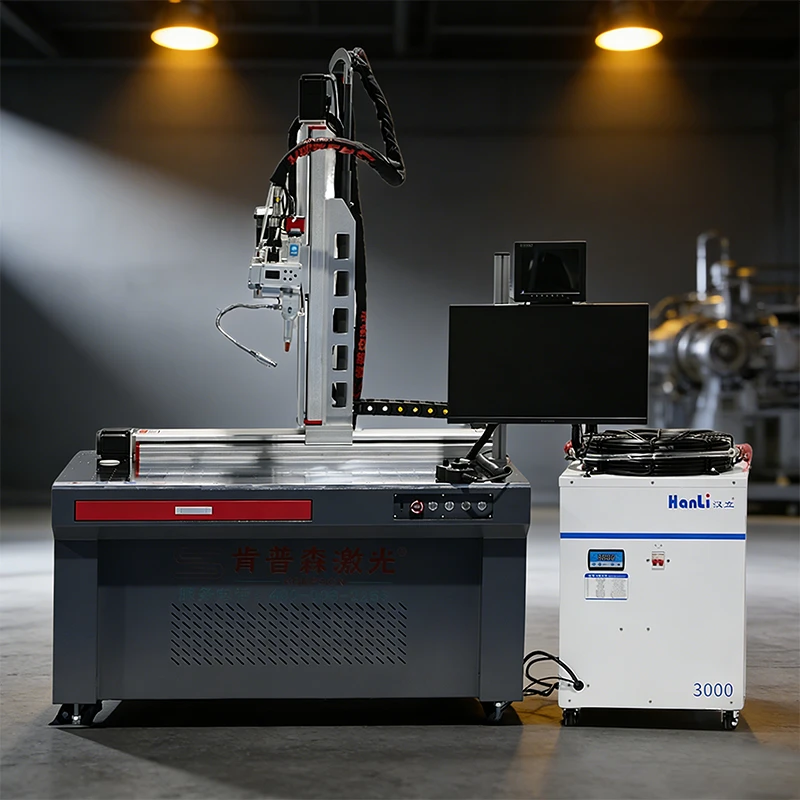
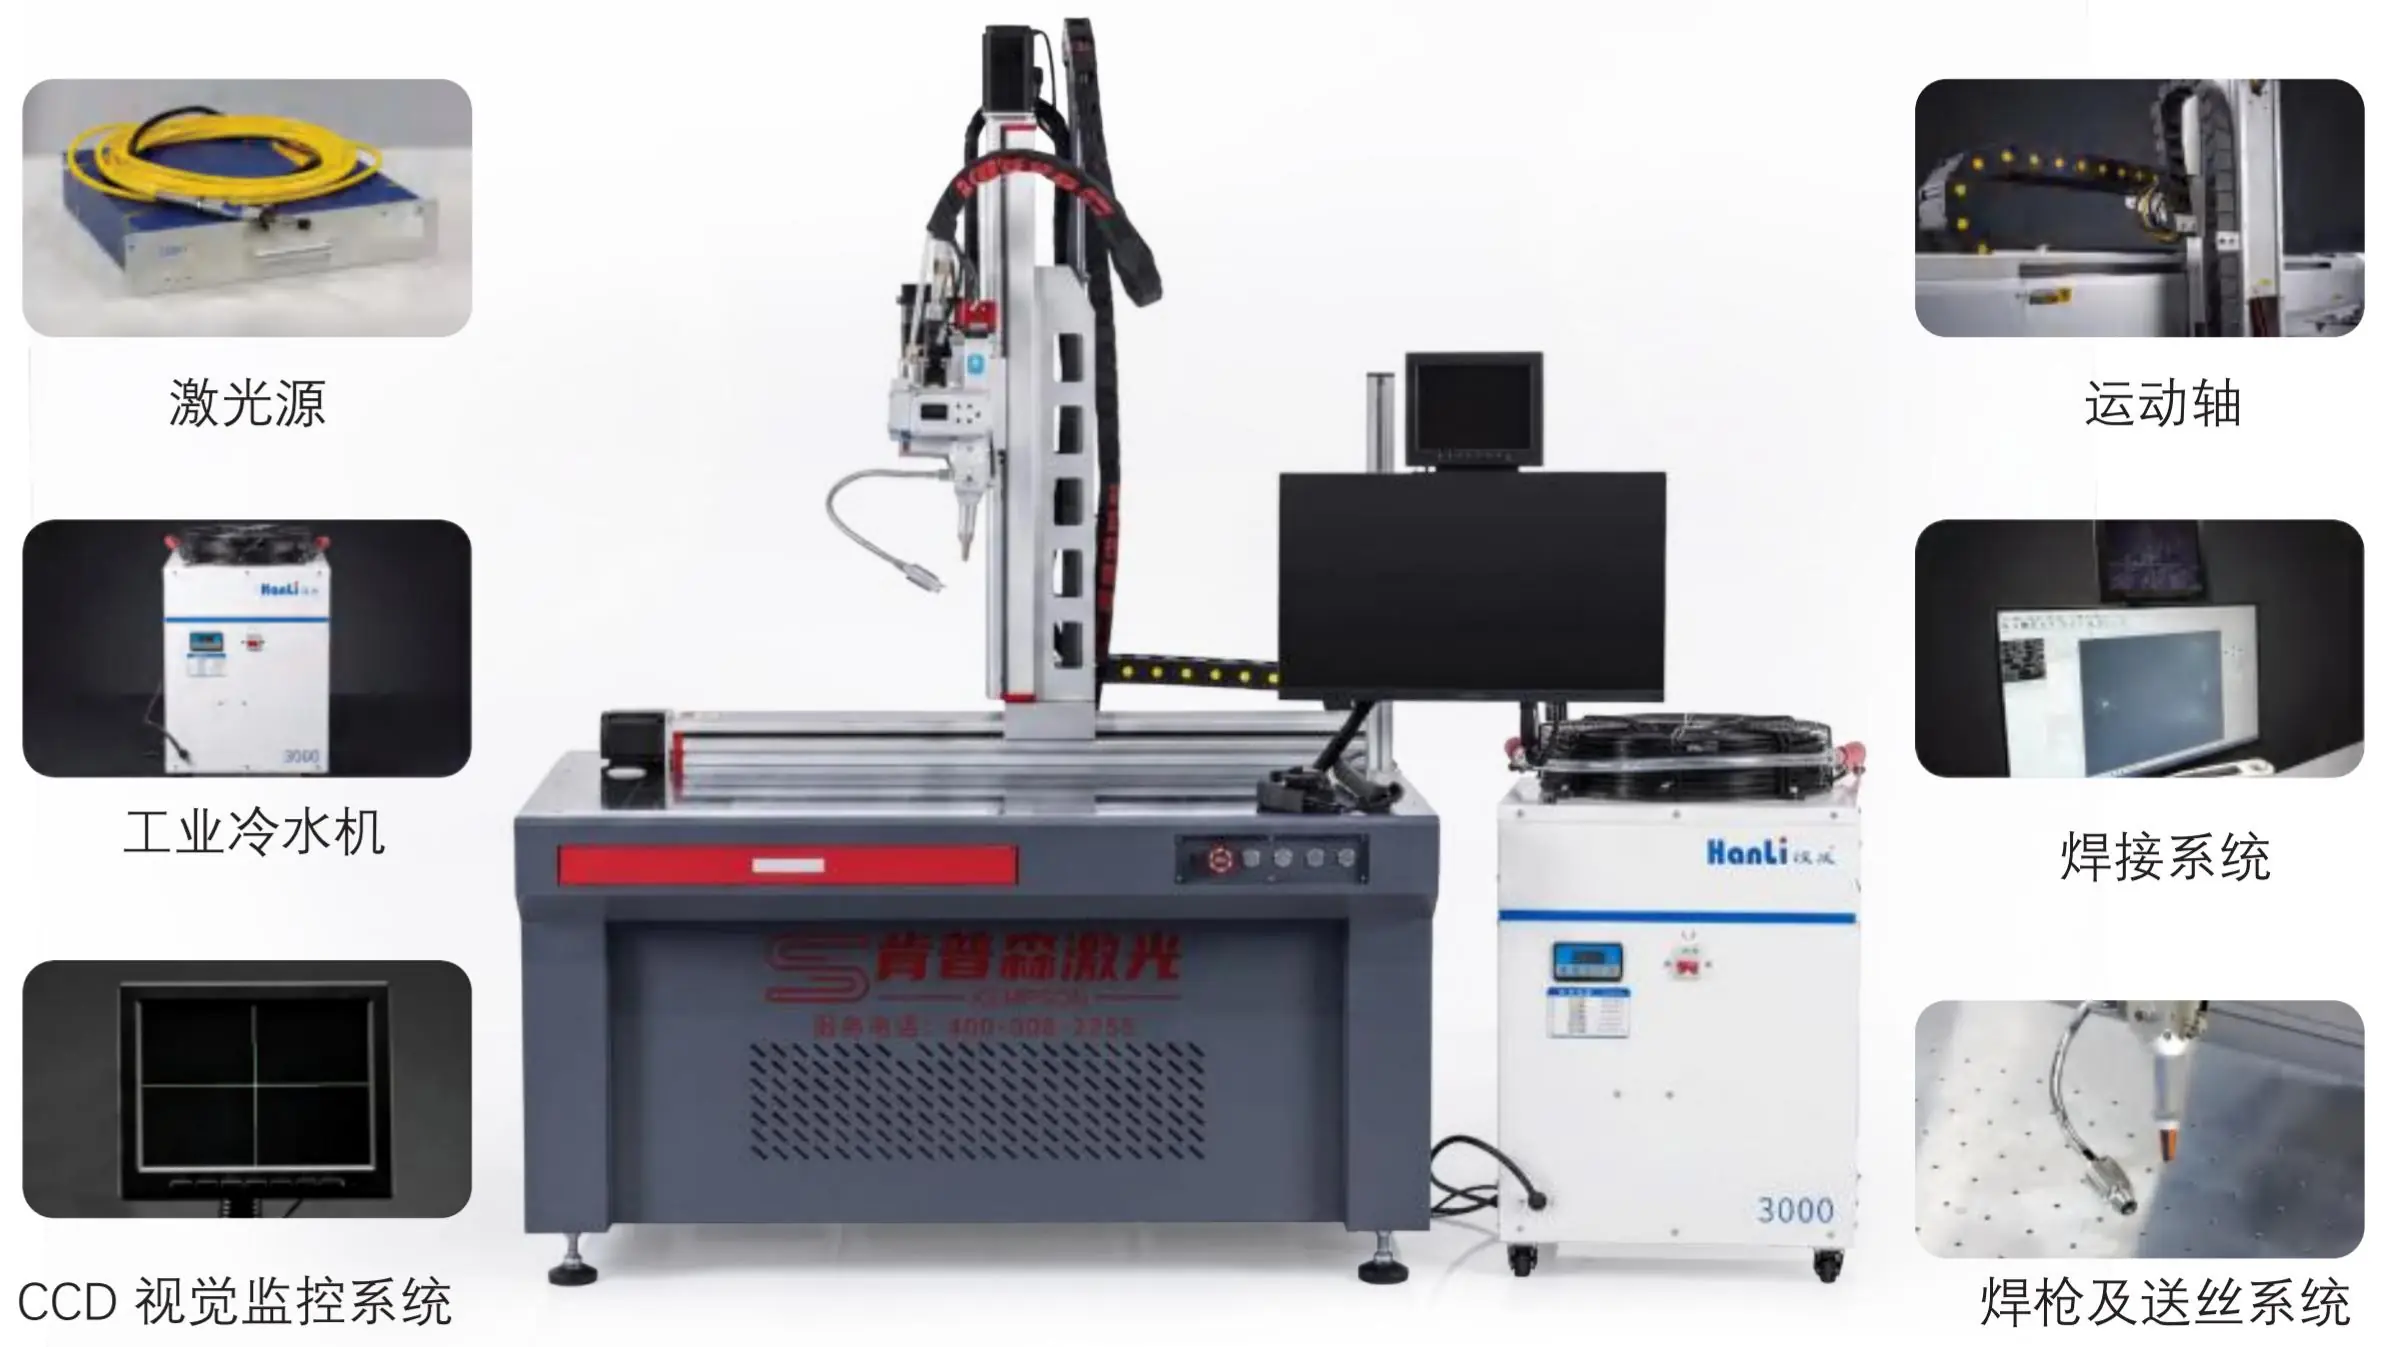
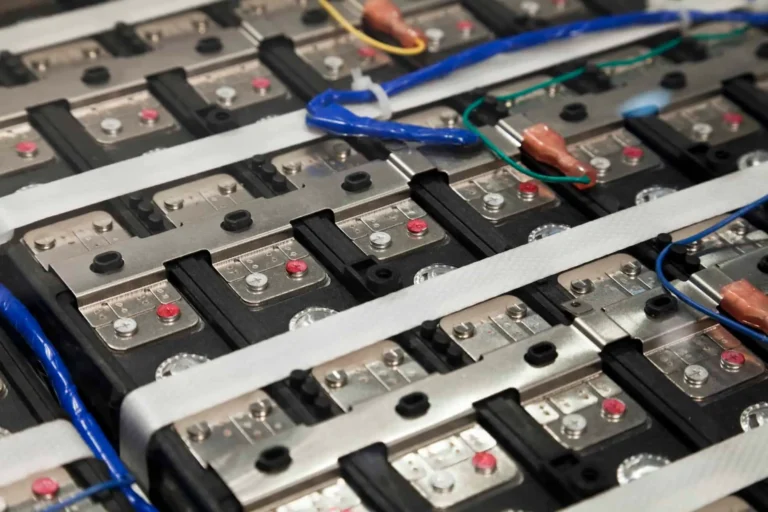
เครื่องเชื่อมเลเซอร์อัตโนมัติผสานแหล่งกำเนิดแสงเลเซอร์เข้ากับการเคลื่อนที่ของลำแสงหรือชิ้นงานที่ตั้งโปรแกรมไว้ เพื่อสร้างเส้นทางการเชื่อมที่กำหนดไว้KEMPSONนำเสนอแพลตฟอร์มแกน XYZ ระบบสแกนด้วยกัลวาโนมิเตอร์ เครื่องจักรแบบโครงสร้างคาน และการกำหนดค่าหลายแกนสำหรับชิ้นส่วนที่มีความแม่นยำสูง ชิ้นส่วนแบตเตอรี่ และชุดประกอบระบบระบายความร้อนด้วยของเหลว
เลือกใช้ระบบโดยพิจารณาจากรอยต่อ วัสดุ การเข้าถึงจุดเชื่อม และเป้าหมายการผลิต กำลังเลเซอร์เพียงอย่างเดียวไม่ได้เป็นตัวกำหนดคุณภาพหรือผลผลิตของการเชื่อม อุปกรณ์จับยึด ความคลาดเคลื่อนของชิ้นส่วน เวลาในการโหลด และข้อกำหนดในการตรวจสอบ ล้วนเป็นปัจจัยที่กำหนดว่าอุปกรณ์ที่เสนอเหมาะสมกับการใช้งานหรือไม่
KEMPSON นำเสนอโมเดลมาตรฐานและรูปแบบ OEM/ODM เฉพาะโครงการ ส่งแบบร่างชิ้นงาน เกรดวัสดุ ข้อกำหนดข้อต่อ และเป้าหมายการผลิตเพื่อขอรับการตรวจสอบการใช้งาน การทดสอบการเชื่อมตัวอย่าง และใบเสนอราคาเฉพาะรูปแบบ

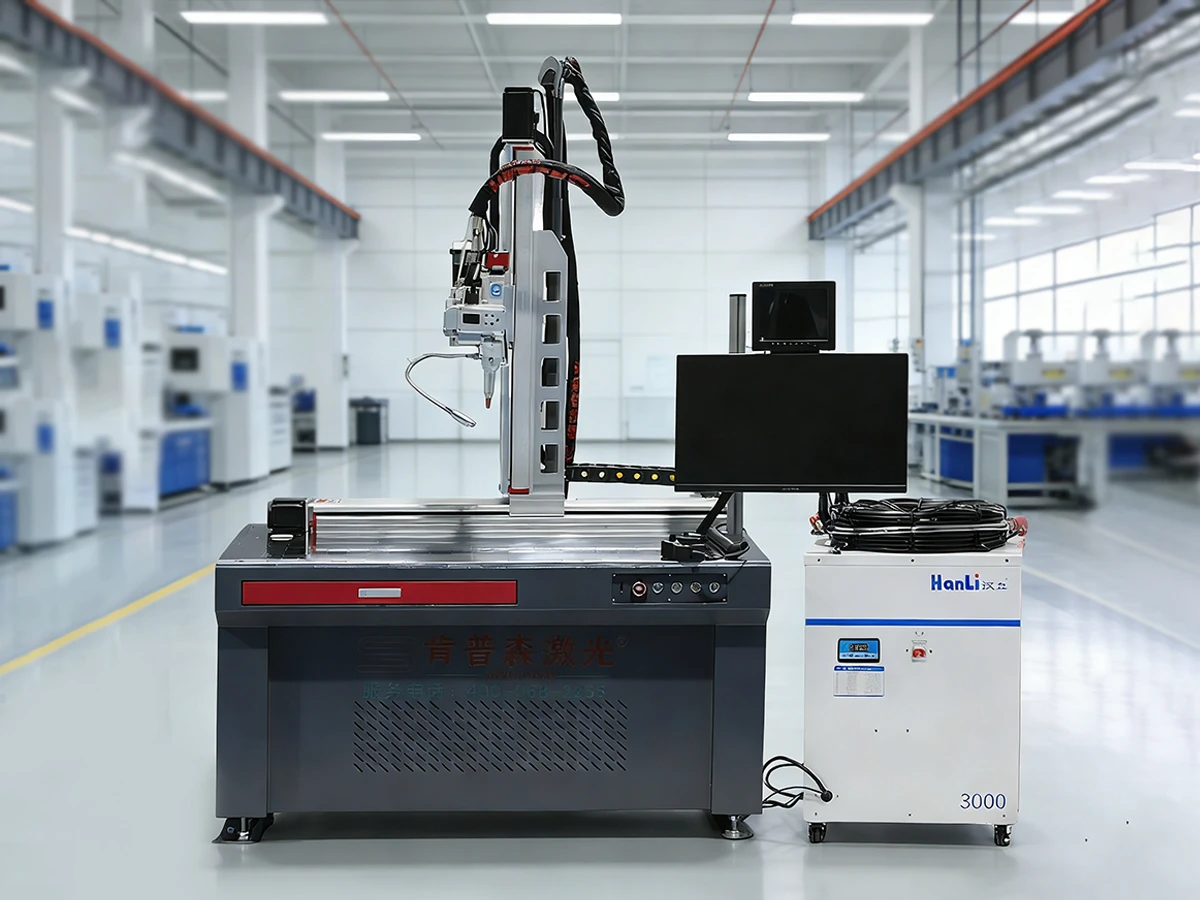
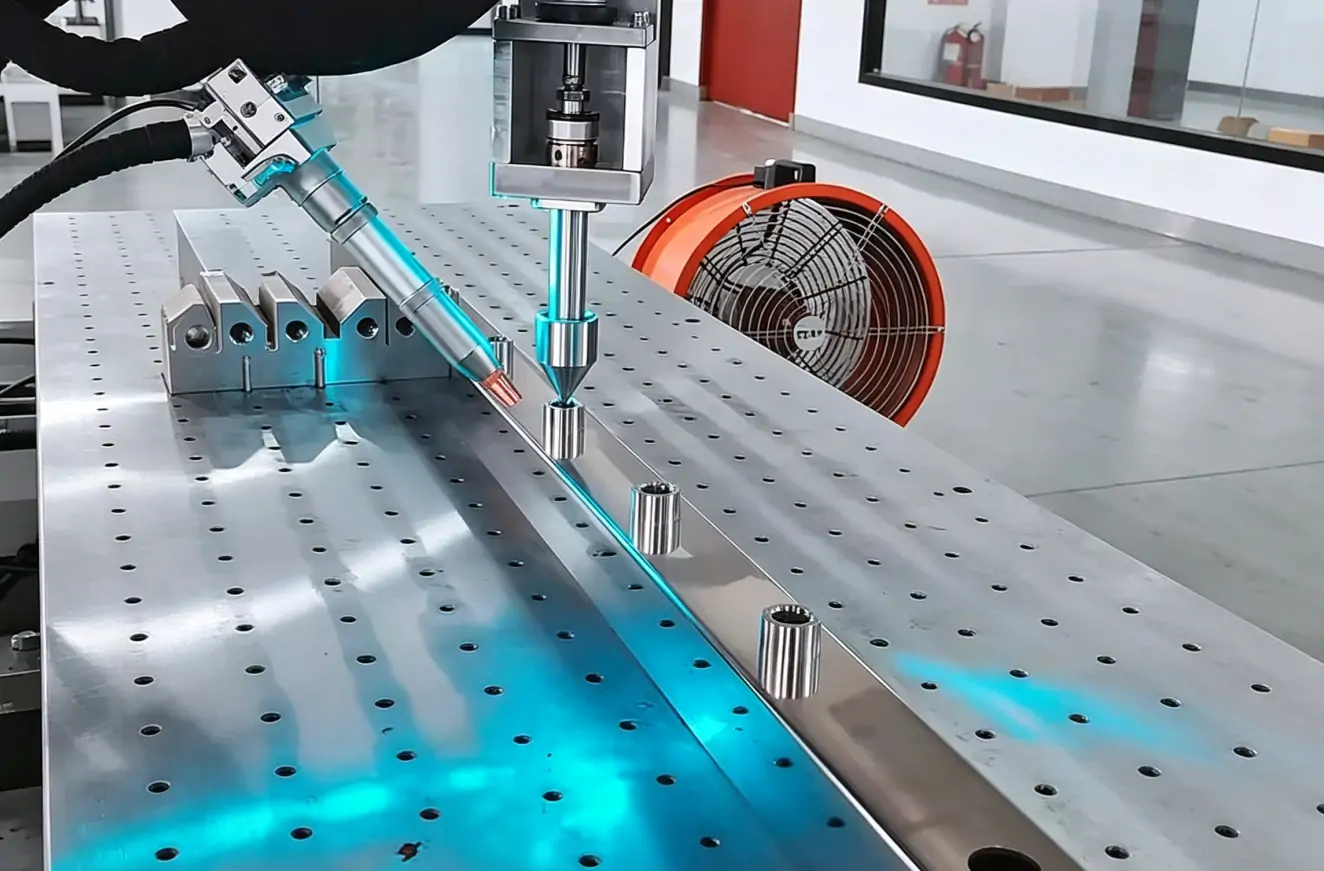
เครื่องเชื่อมเลเซอร์อัตโนมัติขนาด 1000 วัตต์ที่ระบุไว้ ใช้การกำหนดตำแหน่งแกน XYZ สำหรับชิ้นงานขนาดเล็กและขนาดกลาง การใช้งานที่เป็นไปได้ ได้แก่ กล่องหุ้มอุปกรณ์อิเล็กทรอนิกส์ ชิ้นส่วนสแตนเลส และฮาร์ดแวร์ที่มีความแม่นยำสูง พร้อมเส้นทางการเชื่อมที่เข้าถึงได้และทำซ้ำได้
ความแม่นยำในการกำหนดตำแหน่งอธิบายถึงระบบการเคลื่อนที่ภายใต้เงื่อนไขการทดสอบที่กำหนดไว้ ไม่ใช่การรับประกันความแม่นยำของรอยเชื่อม ความสม่ำเสมอ การแทรกซึม หรือความคลาดเคลื่อนของชิ้นส่วนสำเร็จรูป โปรดตรวจสอบระยะการเคลื่อนที่ของแกน น้ำหนักบรรทุก ระยะห่างของอุปกรณ์จับยึด และวิธีการทดสอบความแม่นยำในเอกสารประกอบรุ่น

ระบบกัลวาโนมิเตอร์ควบคุมลำแสงด้วยกระจกสแกนเพื่อให้ติดตามรูปแบบที่ตั้งโปรแกรมไว้ภายในขอบเขตการสแกนที่กำหนดไว้ เครื่องเชื่อมเลเซอร์อัตโนมัติในรูปแบบนี้เหมาะสำหรับขั้วแบตเตอรี่และข้อต่อขนาดเล็กอื่นๆ เมื่อการดูดซับของวัสดุ ขนาดจุด และพลังงานที่ป้อนเข้าเหมาะสมกับงาน
ระบุวัสดุของแผ่นยึด การชุบ ความหนา การซ้อนทับ และการเข้าถึงรอยต่อ ยืนยันประเภทแหล่งกำเนิดเลเซอร์ ขอบเขตการสแกน การจัดเรียงจุดโฟกัส และแท่นเคลื่อนที่ที่จำเป็น ประเมินวงจรการผลิตทั้งหมด ความเร็วในการสแกนลำแสงเพียงอย่างเดียวไม่สามารถกำหนดปริมาณงานได้

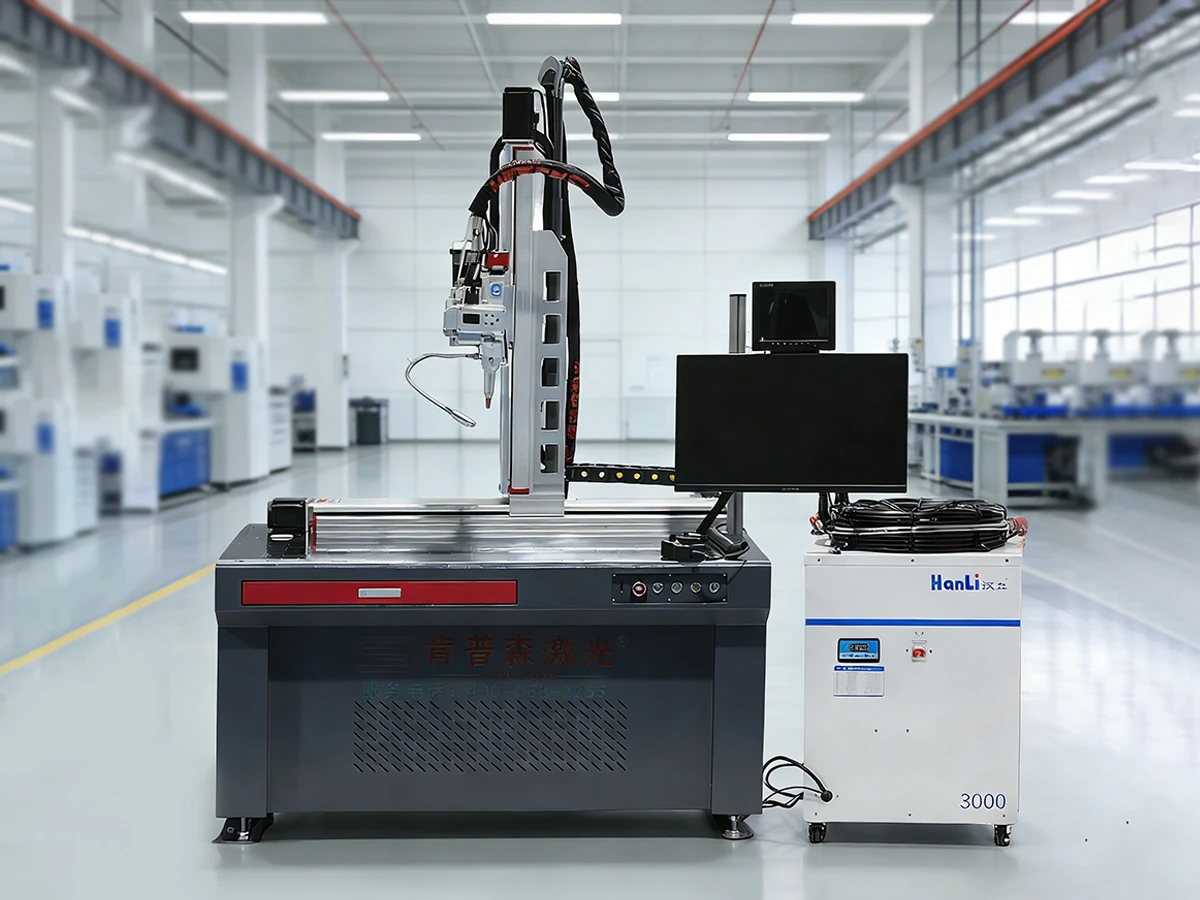
เครื่องเชื่อมเลเซอร์อัตโนมัติแบบโครงสร้างคานยื่นที่ระบุไว้ มีกำลังเลเซอร์ให้เลือก 3 ระดับ คือ 1500 วัตต์ 2000 วัตต์ และ 3000 วัตต์ โครงสร้างคานยื่นช่วยให้เข้าถึงพื้นที่ทำงานสำหรับชิ้นส่วนแบตเตอรี่และชิ้นส่วนประกอบขนาดใหญ่ได้
ตรวจสอบระยะการเคลื่อนที่ที่ใช้งานได้ น้ำหนักบรรทุก ความเร่ง ขนาดของอุปกรณ์จับยึด และระยะห่างของหัวเชื่อม การโหลดชิ้นงาน เวลาในการหยุดนิ่ง การตรวจสอบ และการเปลี่ยนชิ้นงาน อาจจำกัดผลผลิตได้ แม้ว่าเส้นทางการเชื่อมจะเร็วก็ตาม เลือกแหล่งกำเนิดแสงและเลนส์โดยการทดสอบกับรอยเชื่อมจริง แทนที่จะพิจารณาจากกำลังไฟเพียงอย่างเดียว
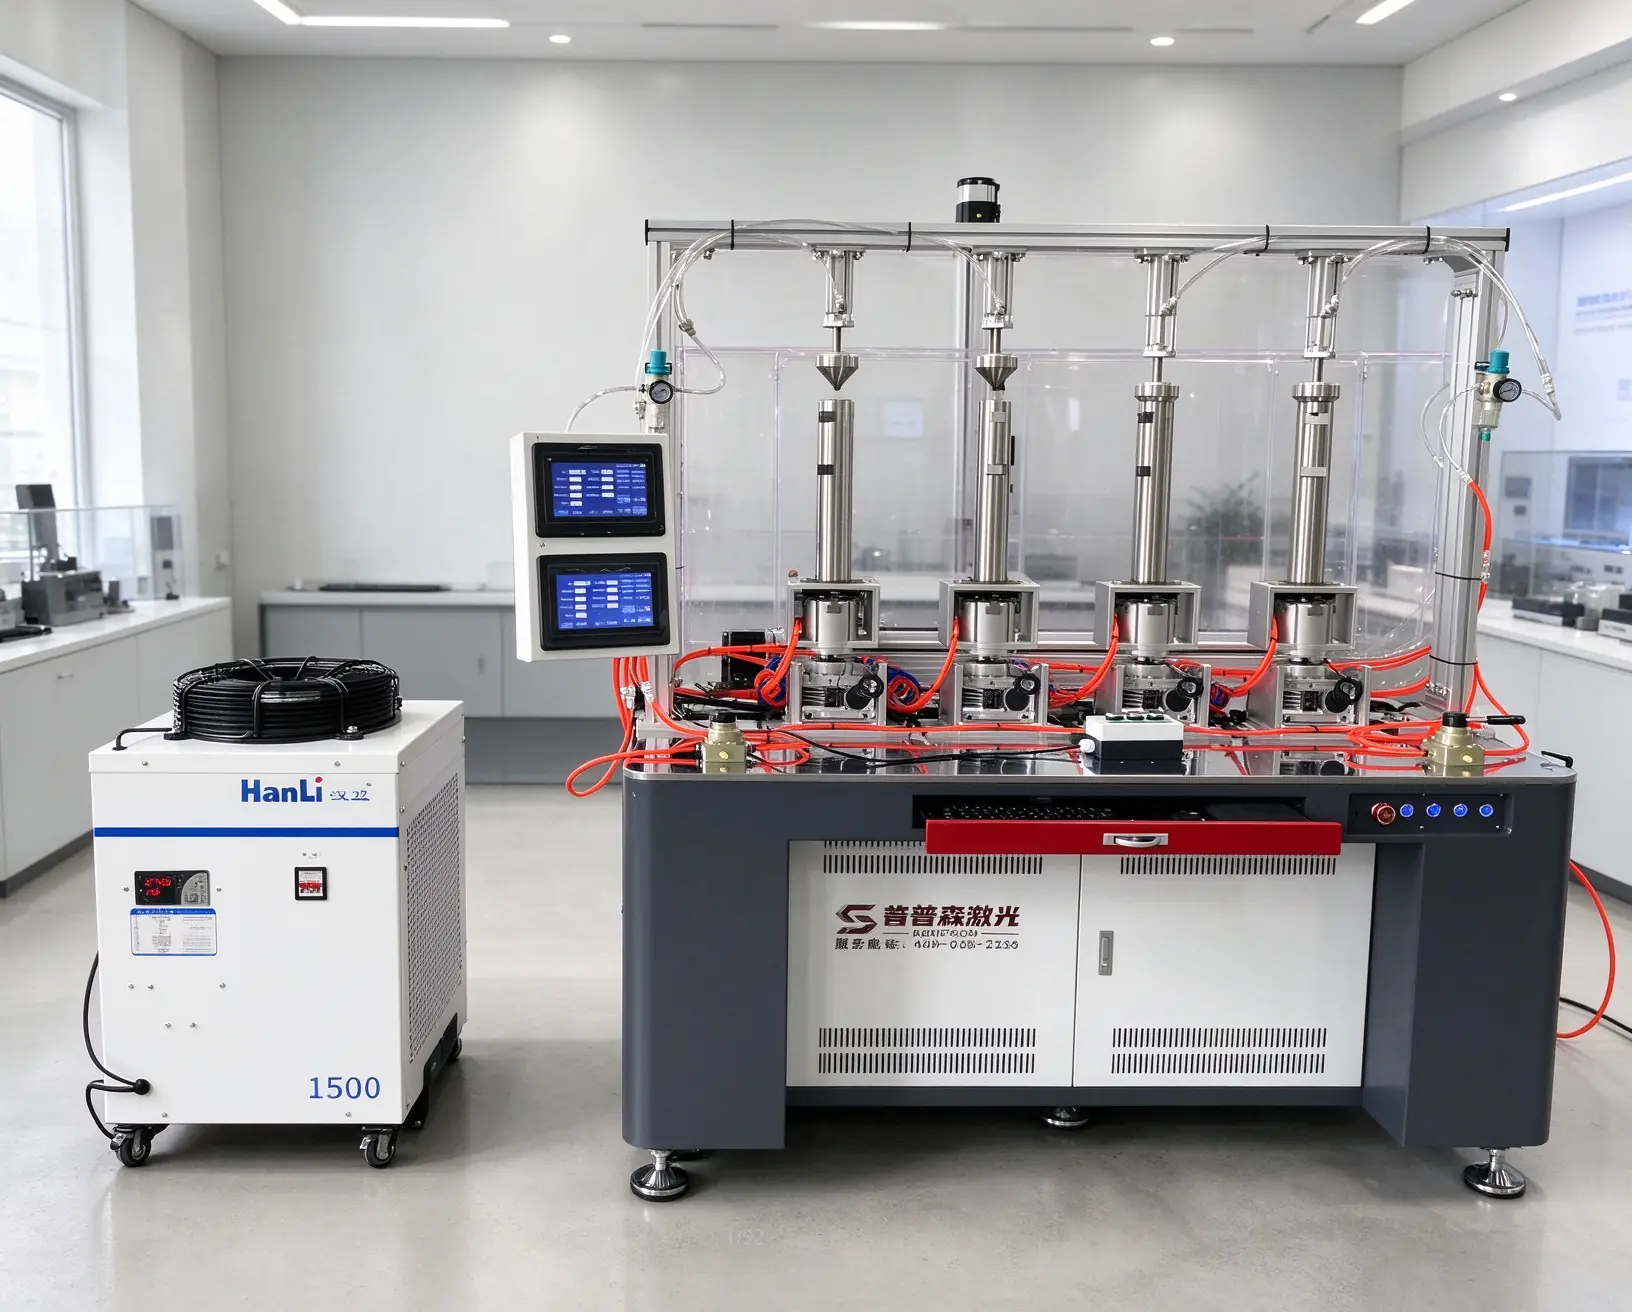
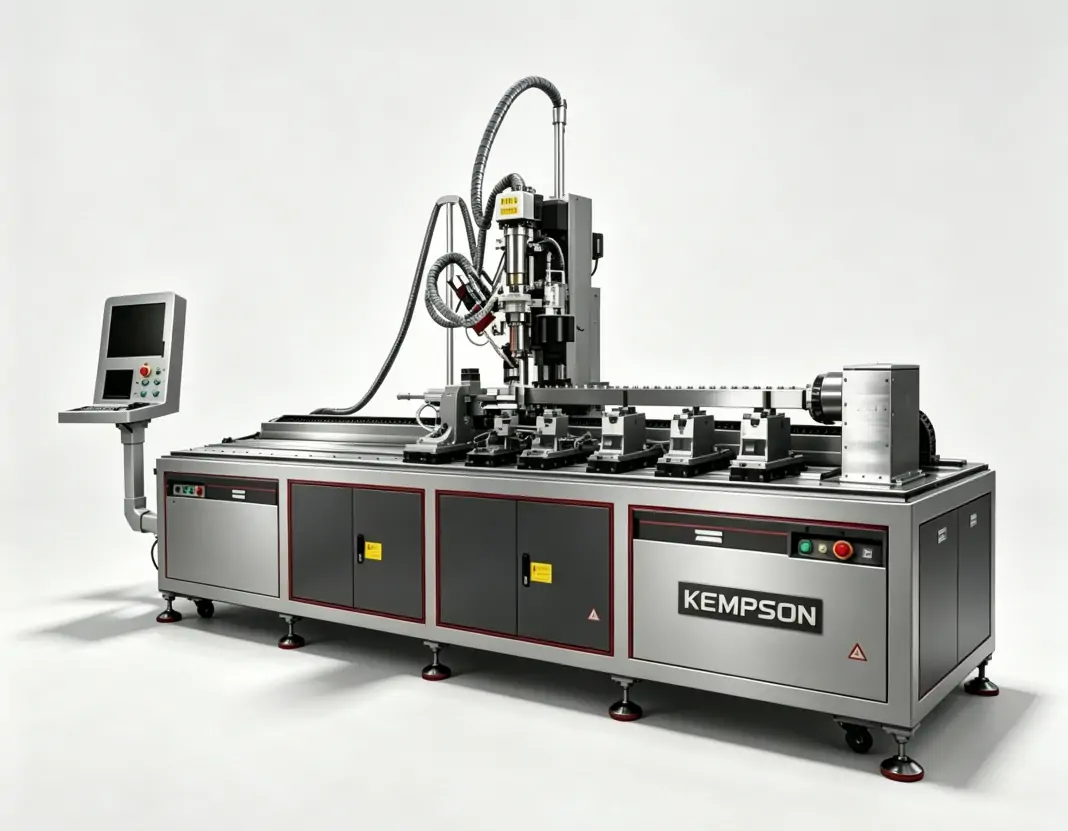
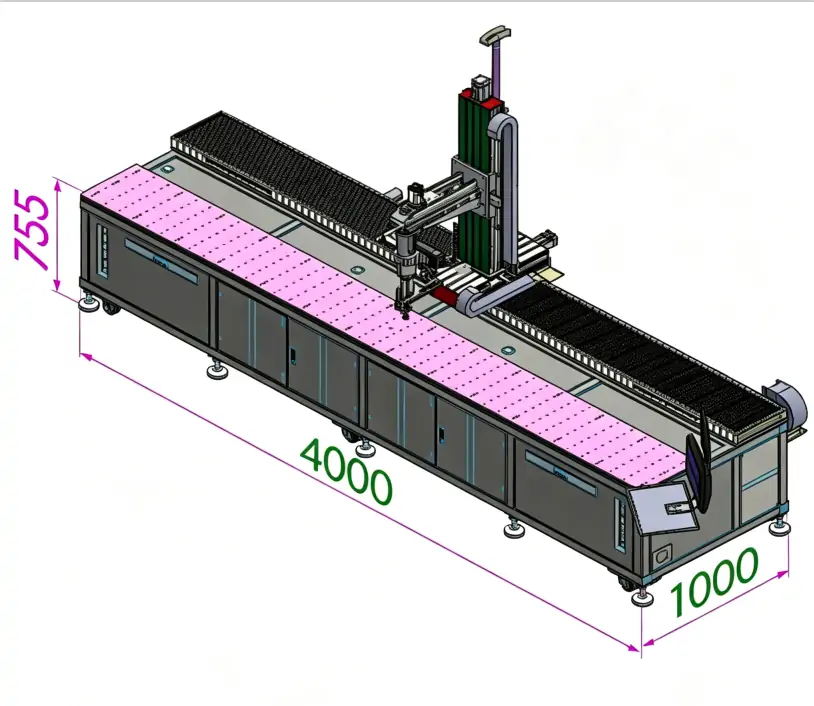
เครื่องเชื่อมเลเซอร์อัตโนมัติแบบใช้ท่อน้ำเป็นตัวกลาง มีคุณสมบัติเด่นคือ ระบบเชื่อมโยงห้าแกน กำลังขับเลเซอร์ 1500W–3000W พื้นที่ทำงาน 4000 × 1000 มม. และระบบควบคุมการเชื่อม CNC ของ Syntec โปรดตรวจสอบคุณสมบัติเหล่านี้กับรุ่นที่เลือกและใบเสนอราคาอีกครั้ง
การใช้งานอาจรวมถึงท่อร่วมและชุดระบายความร้อนที่ทำจากสแตนเลส อลูมิเนียมอัลลอย หรือทองแดงอัลลอย วัสดุและรอยต่อแต่ละแบบต้องมีการประเมินกระบวนการที่แตกต่างกัน ความสามารถในการเชื่อมแบบห้าแกนไม่ได้หมายความว่าจะสามารถเข้าถึงรอยเชื่อมทุกจุดได้ โปรดตรวจสอบการจัดเรียงแกน ระยะการหมุน ระยะห่างจากการชน อุปกรณ์จับยึด และขอบเขตการเชื่อมที่มีประสิทธิภาพ
| องค์ประกอบ | กำลังขับเลเซอร์ที่ระบุไว้ | การตรวจสอบการเคลื่อนไหวและการเลือก |
|---|---|---|
| แพลตฟอร์มแกน XYZ | 1000W | การกำหนดตำแหน่ง XYZ; ระบุความแม่นยำ ±0.015 มม. สำหรับแพลตฟอร์มที่กำหนด; ยืนยันระยะการเคลื่อนที่และน้ำหนักบรรทุก |
| ระบบขั้วแบตเตอรี่ Galvo | ขึ้นอยู่กับรุ่น | การสแกนลำแสงภายในขอบเขตที่กำหนด ตรวจสอบแหล่งกำเนิดแสง เลนส์ ขนาดจุด และแท่นเคลื่อนที่ |
| ระบบแบตเตอรี่แบบโครงเหล็ก | 1500W / 2000W / 3000W | การเคลื่อนที่ของโครงเครน; ตรวจสอบพื้นที่ใช้งานได้ ระยะห่างของอุปกรณ์ และเวลาการทำงานทั้งหมด |
| ระบบท่อจ่ายน้ำ | 1500W–3000W | เครื่องจักรประกอบด้วยระบบกลไก 5 แกน พื้นที่ทำงาน 4000 × 1000 มม. และระบบควบคุม CNC Syntec โปรดตรวจสอบการกำหนดค่าโครงการ |
ตัวเลขเหล่านี้เป็นตัวเลขเฉพาะสำหรับการกำหนดค่าแต่ละแบบ ไม่ใช่ข้อจำกัดสากลสำหรับเครื่องเชื่อมเลเซอร์อัตโนมัติทุกเครื่อง โปรดตรวจสอบกำลังไฟเลเซอร์แยกต่างหากจากกำลังไฟรวมทั้งหมด ในใบเสนอราคา โปรดระบุแรงดันไฟฟ้า เฟส ความถี่ ความต้องการการระบายความร้อน ข้อกำหนดของก๊าซปกคลุม และเงื่อนไขการติดตั้ง ณ สถานที่ติดตั้ง


KEMPSON ประเมินการปรับแต่งตามแบบร่าง เส้นทางการเชื่อม เป้าหมายการผลิต และสภาพแวดล้อมของหน้างาน ตัวเลือกต่างๆ อาจรวมถึงกำลังเลเซอร์ ระยะการเคลื่อนที่ของแกน ขนาดโต๊ะทำงาน อุปกรณ์จับยึดเฉพาะ กลไกการหมุน การกำหนดตำแหน่งด้วยระบบวิชั่น อุปกรณ์การโหลด การตรวจสอบ และอินเทอร์เฟซสายการผลิต
ตรวจสอบตัวเลือกแต่ละข้อในข้อกำหนดของอุปกรณ์ ระบบกำหนดตำแหน่งด้วยภาพไม่ได้ให้การติดตามรอยเชื่อมหรือการแก้ไขรอยเชื่อมแบบวงปิดโดยอัตโนมัติ ฟังก์ชันการตรวจสอบยังต้องการสัญญาณที่กำหนดไว้ ขีดจำกัดการตรวจจับ การดำเนินการแจ้งเตือน และข้อกำหนดการเก็บรักษาข้อมูล สอบถามว่าฟังก์ชันใดเป็นมาตรฐาน ตัวเลือก หรือขึ้นอยู่กับการพัฒนาแอปพลิเคชัน
ก่อนสั่งซื้อเครื่องเชื่อมเลเซอร์อัตโนมัติ ควรตกลงเรื่องการทดสอบการยอมรับจากโรงงานและหน้างานโดยใช้ชิ้นส่วนตัวอย่าง บันทึกเกณฑ์คุณภาพการเชื่อม ปริมาณตัวอย่าง การวัดเวลาในการทำงาน สภาพการใช้งาน และเอกสารที่จะต้องจัดส่ง กำหนดรายละเอียดเกี่ยวกับการฝึกอบรม ความรับผิดชอบในการติดตั้ง ข้อกำหนดในการบำรุงรักษา ขอบเขตการรับประกัน และการสนับสนุนทางเทคนิคในสัญญา
เครื่องเชื่อมเลเซอร์อัตโนมัติจำเป็นต้องมีการประเมินความปลอดภัยของระบบที่ติดตั้งทั้งหมด การออกแบบและตรวจสอบความถูกต้องของตู้ครอบและระบบล็อคแบบบูรณาการอาจช่วยลดการสัมผัสกับแสงเลเซอร์ได้ การจำแนกประเภทแหล่งกำเนิดเลเซอร์เพียงอย่างเดียวไม่ได้อธิบายถึงระบบโดยรวมทั้งหมด ควรพิจารณาการควบคุมการเข้าถึง การกักเก็บลำแสง การดูดควัน การหยุดฉุกเฉิน และขั้นตอนการบำรุงรักษาตามข้อกำหนดท้องถิ่นที่เกี่ยวข้อง
ปรึกษาเรื่องแบบร่างและข้อกำหนดการยอมรับกับ KEMPSON
ปรึกษาผู้เชี่ยวชาญ
บริษัท Kempson มีทีมวิจัยและพัฒนาอิสระ และทีมวิศวกรอาวุโส ที่มุ่งเน้นการพัฒนาเทคโนโลยีการเชื่อมด้วยเลเซอร์ที่ล้ำสมัย และมุ่งมั่นที่จะมอบโซลูชันที่ปรับแต่งได้ประสิทธิภาพสูงและคุ้มค่าสำหรับงานอุตสาหกรรมต่างๆ

เครื่องจักรของเรามีสิทธิบัตรมากกว่า 30 ฉบับ และได้รับการรับรองมาตรฐาน CE, ISO และ FDA เราให้การรับประกัน 3 ปี บริการทดสอบการเชื่อมตัวอย่างฟรี และบริการหลังการขายตลอดอายุการใช้งาน เพื่อให้มั่นใจในความน่าเชื่อถือในระยะยาว

เราสนับสนุนความร่วมมือแบบ OEM/ODM อย่างครบวงจร โดยให้บริการเฉพาะบุคคล เช่น การออกแบบระบบ การบูรณาการฮาร์ดแวร์และซอฟต์แวร์ การพัฒนาอุปกรณ์เสริมพิเศษ และการปรับแต่งโลโก้แบรนด์ ให้เหมาะสมกับตลาดและสถานการณ์การใช้งานที่แตกต่างกันอย่างแม่นยำ

เรามีบริการทดสอบการเชื่อมตัวอย่างฟรี: เพียงแค่ส่งวัสดุของคุณมาให้เรา หรือแจ้งความต้องการกระบวนการผลิต เราจะทำการทดสอบการเชื่อม บันทึกวิดีโอขั้นตอนการทำงาน และส่งตัวอย่างจริงกลับไปให้คุณ เพื่อให้คุณได้รับข้อมูลการจัดซื้อที่เที่ยงตรงและน่าเชื่อถือ
เครื่องเชื่อมเลเซอร์อัตโนมัติใช้การเคลื่อนที่ที่ตั้งโปรแกรมไว้หรือการควบคุมทิศทางลำแสงเพื่อติดตามเส้นทางการเชื่อมที่กำหนดไว้ อย่างไรก็ตาม อุปกรณ์จับยึด การประกอบวัสดุ การตั้งค่ากระบวนการ และการตรวจสอบยังคงเป็นตัวกำหนดว่ารอยเชื่อมนั้นตรงตามข้อกำหนดของชิ้นส่วนหรือไม่
ระบบ XYZ จะเคลื่อนหัวหรือชิ้นงานไปตามแกนเชิงเส้นสามแกน ระบบ Galvo จะควบคุมลำแสงผ่านกระจกภายในพื้นที่การสแกน บางระบบอาจผสมผสานการสแกนลำแสงเข้ากับแท่นวางตำแหน่งเพื่อให้ได้พื้นที่ทำงานโดยรวมที่กว้างขึ้น
โครงสร้างแบบคาน (gantry) หมายถึงโครงสร้างรองรับการเคลื่อนที่ ส่วนระบบห้าแกน (five-axis) หมายถึงการจัดเรียงแกน คำศัพท์เหล่านี้ไม่ได้ขัดแย้งกัน โปรดตรวจสอบแกนเชิงเส้นและแกนหมุนจริง ระยะการเคลื่อนที่ และว่าการเคลื่อนที่นั้นเป็นการเคลื่อนที่แบบกำหนดตำแหน่งหรือแบบพร้อมกัน
เลือกเครื่องเชื่อมเลเซอร์อัตโนมัติโดยพิจารณาจากวัสดุที่ผ่านการทดสอบและข้อกำหนดของรอยเชื่อม ตัวเลือกที่แสดงมีทั้งแบบแพลตฟอร์ม XYZ 1000W และแบบโครงสร้างและแบบหลายหัวเชื่อม 1500-3000W ต้องตรวจสอบกำลังไฟของมอเตอร์กัลวาไนซ์และประเภทแหล่งกำเนิดแสงแยกต่างหาก กำลังไฟเพียงอย่างเดียวไม่ได้บ่งบอกถึงขีดความสามารถ
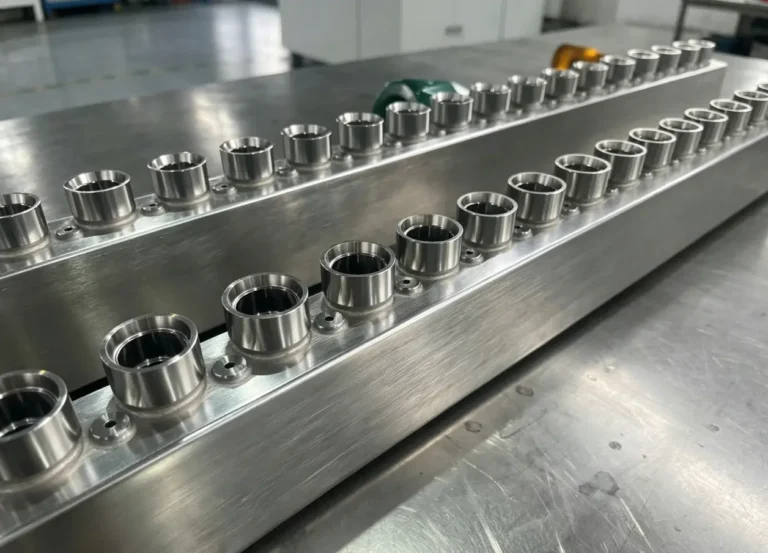
การกำหนดค่าที่เหมาะสมอาจใช้ในการเชื่อมแผ่นโลหะ ตัวเชื่อมต่อ และชิ้นส่วนแบตเตอรี่อื่นๆ ตรวจสอบความถูกต้องของวัสดุ แหล่งกำเนิดแสง อุปกรณ์จับยึด ขีดจำกัดการป้อนความร้อน ประสิทธิภาพทางไฟฟ้า และข้อกำหนดการตรวจสอบผ่านแผนการทดสอบที่ตกลงกันไว้
เครื่องเชื่อมเลเซอร์อัตโนมัติที่เหมาะสมสามารถเชื่อมข้อต่อหลายชิ้นได้ เมื่อการเข้าถึง วัสดุ อุปกรณ์จับยึด และกระบวนการเข้ากันได้ ตรวจสอบพื้นที่ทำงานที่ใช้งานได้และระยะการเคลื่อนที่ของแกน จากนั้นตรวจสอบความแน่นหนาของรอยรั่วและประสิทธิภาพเชิงกลที่ต้องการบนชิ้นส่วนตัวอย่าง
ตัวเลือกโครงการอาจรวมถึงแหล่งกำเนิดชิ้นงาน โต๊ะทำงาน การเคลื่อนที่ของแกน อุปกรณ์จับยึด กลไกการหมุน ระบบวิชั่น การโหลด การตรวจสอบ และอินเทอร์เฟซ ขอให้ระบุขอบเขตงานที่แยกอุปกรณ์มาตรฐานออกจากส่วนเสริมสำหรับการบูรณาการและการพัฒนาแอปพลิเคชัน
ส่งแบบร่าง เกรดวัสดุ ความหนา รายละเอียดรอยต่อ เกณฑ์การยอมรับการเชื่อม ปริมาณงานที่ต้องการ ระยะเวลาการทำงานทั้งหมด วิธีการโหลด และระบบสาธารณูปโภคในสถานที่ ขอคำแนะนำเกี่ยวกับเครื่องเชื่อมเลเซอร์อัตโนมัติ พร้อมตัวอย่างการทดสอบและรายการอุปกรณ์โดยละเอียด
ปรึกษาเกี่ยวกับงานเชื่อมของคุณ
ส่งแบบร่างและข้อกำหนดการผลิตของคุณให้ KEMPSON เพื่อหารือเกี่ยวกับการกำหนดค่าเครื่องเชื่อมเลเซอร์อัตโนมัติ การทดสอบตัวอย่าง และใบเสนอราคาโครงการ ข้อเสนอสุดท้ายควรระบุอุปกรณ์ เครื่องมือ การติดตั้ง การทดสอบการยอมรับ และการสนับสนุนที่รวมอยู่ด้วย